Определение ускорений точек механизма методом планов ускорений
При помощи планов ускорений можно найти ускорения любых точек механизма. Для построения планов ускорений по аналогии с планами скоростей следует пользоваться их свойствами. Свойства такие же, как и у планов скоростей, кроме третьего, где фигура, подобная одноименной жесткой фигуре на плане положений механизма, повернута на угол (180° – j¢) в сторону мгновенного ускорения e данного звена,
где  . (2.21)
Поскольку полные относительные ускорения состоят из геометрической суммы тангенциальных и нормальных составляющих, то концы векторов абсолютных ускорений обозначают буквами, соответствующими названию точек.
Считая известными ускорения шарнирных точек (аО = аО
 = 0), помещаем их на плане ускорений в полюсе рa. Звено О1А вращается равномерно, поэтому точка А имеет только нормальное ускорение
 , которое направлено по звену О1А к центру вращения О1 (см. рис. 2.3, в). Определяем его по формуле, м/с2 :
 ;
 . (2.22)
Принимаем (произвольно) длину отрезка  , изображающего вектор ускорения
 точки А, равной 180 мм. Тогда масштаб плана ускорений, м/с2×мм-1,
 ;
 . (2.23)
Из полюса плана ра откладываем  параллельно звену О1А в направлении от А к О1.
Рассматривая движения точки В со звеном АВ, составляем векторное уравнение:
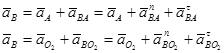 , (2.24)
в котором ускорение точки А известно по значению и направлению. Определяем нормальное ускорение точки В относительно А, м/с2 ,

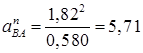 ; (2.25)

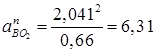 .
От точки а плана ускорений параллельно звену АВ в направлении от точки В к точке А откладываем вектор  , изображающий ускорение аВАn , величина которого:
 ;
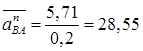 мм (2.26)
Через точку n1 проводим перпендикулярно звену АВ линию действия тангенциального ускорения аВАф. Из точки О2 плана ускорений параллельно звену О2В в направлении от В к О2 откладываем вектор  , изображающий ускорение аВО2n, величина которого:

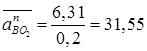 мм (2.27)
Через точку n2 проводим перпендикулярно звену О2В линию действия тангенциального ускорения аВО2ф . На их пересечении получится точка В – кон
ец вектора  изображающего ускорение аВ точки В механизма, м/с2:
Популярное на сайте:
Показатели использования РПС
Для дорог и отделений устанавливают следующие показатели: - количественные (погрузка, выгрузка, рабочий парк вагонов, пробег вагонов и локомотивов); - качественные (оборот вагона, статическая и динамическая нагрузка, среднесуточный пробег вагона и локомотива, простой вагонов, производительность гру ...
Определение маневра наблюдаемого судна
Если судно и наблюдаемое судно не изменяют своих элементов движения, то нанесенные на маневренный планшет через одинаковые промежутки времени относительные позиции наблюдаемого судна будут ложиться на одной прямой примерно в одинаковом расстоянии (с учетом возможных ошибок). Рис. 2.4. Определение м ...
Расчёт и выбор посадок подшипников качения
Для подшипникового узла быстроходного вала выбрать и обосновать класс точности подшипника качения. Установить вид нагружения внутреннего и наружного кольца. По величине радиальной нагрузки рассчитать и выбрать посадку для циркуляционно нагруженного кольца. Выбрать и обосновать посадку местно или ко ...
Главное меню
- Главная
- Обслуживание и ремонт электровозов
- Транспортная система России
- Понятие транспорта
- Техническое обслуживание и ремонт автомобилей
- Перевозки железнодорожным транспортом
- Работа автотранспортного предприятия
- Современный транспорт