Построение планов положений механизмов
Планом положения механизма называется чертеж, изображающий расположение его звеньев в какой-то определенный момент движения. Отсюда следует, что план положения представляет собой кинематическую схему механизма, вычерченную для заданного положения механизма.
Планы положений механизмов, включающих в себя двухповодковые группы, строятся методом засечек.
Построить план положения механизма для заданного угла поворота ц1 ведущего звена при  O
 A = 0,120 м; AB = 0,580 м; O
 B = 0,660 м; O
 C = 0,330 м; CD = 0,600 м; а = 0,350 м; b = 0,430 м; с = 0,170; б = 210°.
Для построения плана принимаем, что длину кривошипа OA на схеме будет изображать отрезок О1А, длина которого равна 120 мм, тогда масштаб плана 

м/мм. Затем вычисляем значения длины других отрезков, изображающих звенья механизма, которые будем откладывать на чертеже, мм:

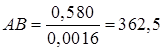 ;

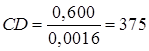 ;

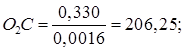

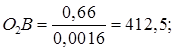 (2.4)
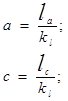
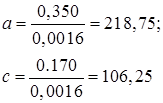

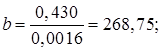
Построение плана начинаем с нанесения элементов неподвижного звена (точек опор О1 и О2 и линии хода ползуна y – y). Под углом б =210° к линии x – x из точки О1 проводим ось ведущего звена и от точки О1 откладываем на ней отрезок О1А, равный длине кривошипа.
Затем определяем положение точки В. Для этого из точки А радиусом АВ и точки О2 радиусом ВО2 делаем засечки. На продолжении звена АВ находим положение точки С. Для того чтобы найти положение точки D, проводим дугу из точки С – радиусом CD. Точка пересечения с линией хода ползуна будет точкой D.
Частота вращения кривошипа О1А n1 = 165 об/мин.
Угловая скорость кривошипа О1А, с-1,

 .
Популярное на сайте:
Гидроамортизатор трактора Т-150
Гидроамортизаторы повышают плавность движения трактора, а значит, улучшают условия работы тракториста и трактора. Жидкость из одной полости амортизатора в другую перетекает через небольшие отверстия, вследствие чего амортизатор оказывает сопротивление, поглощающее энергию колебаний. Амортизатор сос ...
Определение необходимой мощности двигателя
При установившемся движении мощность автомобиля расходуется на преодоление сопротивления дороги и воздуха. где Ga, Gr – вес автомобиля и груза, Н; Pw – сила сопротивления воздуха при скорости движения V (м/с), Н; hтр – КПД трансмиссии; (0.8 – 0.92) hтр=0,82 f – осредненный коэффициент сопротивления ...
Точность определения обстоятельств встречи и элементов движения судов
При обработке радиолокационных наблюдений следует иметь в виду, что обстоятельства встречи, курс и скорость цели определяются с погрешностями, которые в ряде случаев могут быть весьма значительными. Особенно важно учитывать вероятную погрешность в Dкр при оценке опасности столкновения. Проведенные ...
Главное меню
- Главная
- Обслуживание и ремонт электровозов
- Транспортная система России
- Понятие транспорта
- Техническое обслуживание и ремонт автомобилей
- Перевозки железнодорожным транспортом
- Работа автотранспортного предприятия
- Современный транспорт