Определение обстоятельств встречи и элементов движения целей
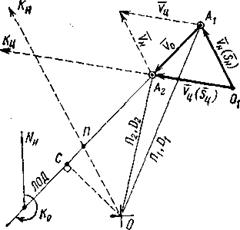
Рис. 2.2. Прокладка в относительном движении
При ведении прокладки в относительном движении также быстро определяется и расстояние, на котором цель пересечет курс нашего судна. Для этого достаточно измерить расстояние ОП. (Если ЛОД проходит у нас по носу, определяют точку пересечения целью нашего курса, а если ЛОД проходит у нас по корме – точку пересечения нашим судном курса цели, для чего из центра планшета проводят линию, параллельную Vц до пересечения с ЛОД.) Время пересечения Тпер определится путем прибавления к показаниям судовых часов на момент нахождения место положения эхо-сигнала в точке А2 промежутка времени tпер:

Необходимо напомнить, что в первую очередь судоводитель должен определить основные обстоятельства встречи, т.е. DKP и tKP, а затем уже определять элементы движения цели.
Истинное перемещение цели является суммой двух перемещений – относительного  и нашего судна
 или

Учитывая коммутативность суммы векторов  можно находить
 двумя способами.
Построение векторного треугольника (см. рис 2.2), показанное сплошными линиями, называется прямым. При нем начала векторов скоростей (линий путей), проложенных в сторону движения судов, находятся в одной точке.
Применяется иногда также обратное построение, при котором векторы, откладываемые в сторону движения судов, сходятся своими концами в общую точку (показаны пунктиром).
Прокладка в относительном движении выполняется на радиолокационном маневренном планшете, представляющем собой сетку полярных координат. Для ускорения расчетов, связанных с плаванием судна за время между наблюдениями, на маневренном планшете помещена логарифмическая шкала.
Популярное на сайте:
Расчет параметров контейнерного пункта
К числу основных параметров ГКП относятся: вместимость контейнерного пункта; число ярусов складирования крупнотоннажных контейнеров; длины и количество контейнерных площадок; число механизмов для работы на ГКП Рассчитаем общую потребность в контейнеро-местах контейнерного пункта: Расчет емкости ГКП ...
Гидролокатор бокового обзора как информационная система подводного поиска
Гидролокатор бокового обзора (ГБО) представляет собой активную гидроакустическую информационную систему обследования подводного грунта и поиска на нем стационарных объектов. ГБО, как правило, используются с подводных носителей, буксируемых в постоянном отстоянии от грунта. Принцип действия ГБО осно ...
Корпусные детали
Блок цилиндров отливается из серого чугуна (у двигателей автомобилей семейства ЗИЛ, КамАЗ, МАЗ и ВАЗ) или из алюминиевого сплава (у двигателей автомобилей ГАЗ-2410 "Волга", "Москвич" - 2140). У дизелей КамАЗ на зеркало цилиндров наносят мелкую (ромбовидную) сетку для лучшего уде ...
Главное меню
- Главная
- Обслуживание и ремонт электровозов
- Транспортная система России
- Понятие транспорта
- Техническое обслуживание и ремонт автомобилей
- Перевозки железнодорожным транспортом
- Работа автотранспортного предприятия
- Современный транспорт